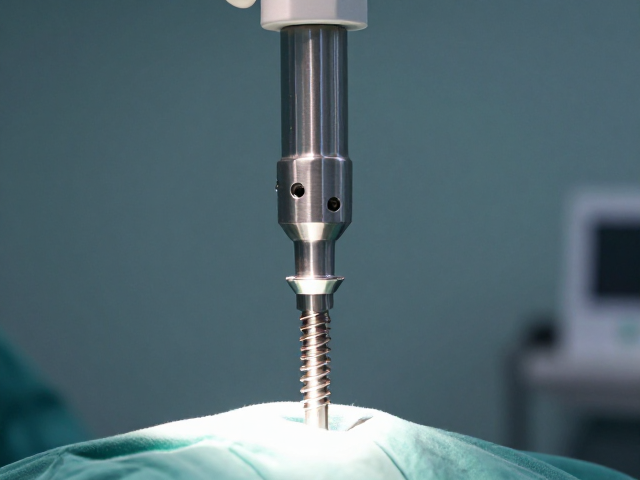
钻骨刀扭矩控制模块的核心定义与功能边界
在超声骨刀设备的临床应用中,扭矩控制模块扮演着类似车辆电子稳定程序的角色,其核心职责并非直接产生切削动力,而是负责监测并管理钻针在硬组织切割过程中受到的反作用力矩。当钻针接触牙槽骨或颌骨等致密组织时,机械阻力会瞬间转化为反向扭矩,若该数值超出安全阈值,可能导致钻针卡死、折断甚至对周围神经血管造成不可逆损伤。因此,该模块通过高精度的电流传感器实时采集电机负载数据,将模拟信号转化为数字指令,确保设备始终运行在预设的安全扭矩区间内。
这一模块的设计逻辑严格遵循微创外科的安全原则,其功能边界明确限定在“过载保护”与“动态平衡”两个维度。不同于传统机械式保险装置,现代电子扭矩控制具备毫秒级的响应速度,能够在钻头遇到异常阻力的前一瞬间做出判断。这种即时反馈机制不仅保护了昂贵的精密钻头,更重要的是为医生提供了可预测的操作手感,使得手术过程中的力学反馈更加线性且可控,从而降低因突发卡顿引发的误操作风险。
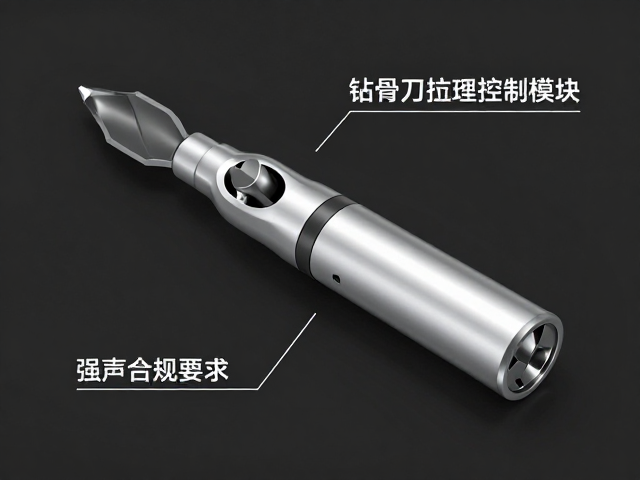
扭矩数据的实时采集与信号处理机制
扭矩控制的准确性依赖于底层硬件对电流波形的精细解析,设备内部的微处理器会以极高的频率采样驱动电机的电流变化。由于直流无刷电机的输出扭矩与电流呈严密的线性关系,控制系统通过校准电流-扭矩映射表,能够精确计算出当前钻针承受的实际负载值。这一过程涉及复杂的滤波算法,旨在剔除电机换相时的固有噪声干扰,确保反馈给主控单元的数据纯净且真实,避免因信号波动导致的误判或保护失效。
在信号处理链路中,阈值设定并非固定不变,而是会根据钻头直径、转速以及预设的切割模式进行动态调整。例如,在进行种植窝洞预备时,初始定位阶段的扭矩阈值设置较低,以应对骨皮质表面的不规则接触;而进入深层骨量去除阶段后,系统允许稍高的扭矩波动,以维持高效的骨组织移除效率。这种分级策略使得控制模块能够适应不同骨密度(如D1至D4级骨)的解剖差异,通过算法优化实现切削效率与安全性的平衡,而非单一地限制功率输出。
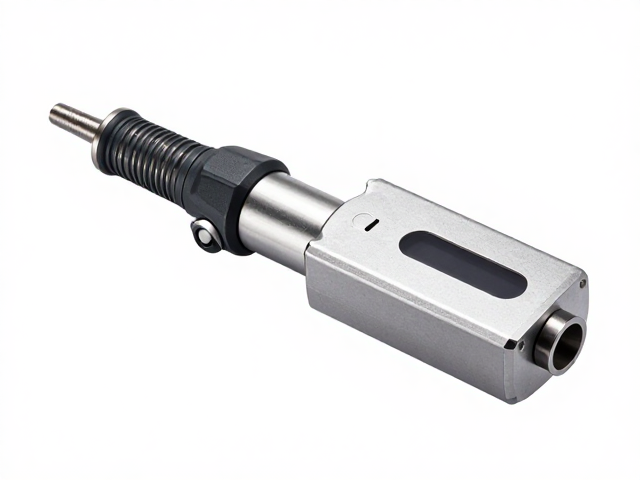
临床手术中的安全干预与精准操作
在种植手术的具体场景中,扭矩控制模块的直接体现是设备的自动断电或降速保护功能。当术者在分离骨块或修整骨壁时,若钻针突然陷入骨隙或发生偏斜,阻力矩会急剧上升。一旦监测值触及预设红线,模块立即切断动力输出或触发反向旋转机制,防止钻头因持续受力而崩刃。这种硬性约束消除了人为操作中对力度感知的不确定性,特别是在处理邻近下牙槽神经管或上颌窦底等高风险区域时,为手术划定了严密的物理安全边界。
精准性不仅体现在安全防护,更在于其对手术精细度的支撑。通过稳定的扭矩输出,医生可以更细腻地控制骨组织的切割深度与范围,避免因动力过大导致骨壁过热或微裂纹扩展。在需要精确对接种植体周围骨壁修整时,模块提供的恒定负载反馈使得医生能够像使用手动器械一样进行微调,既保留了超声骨刀切割精准、视野清晰的优势,又弥补了其在纵向稳定性上的不足。这种人机协作的模式,使得种植体的就位精度和初期稳定性得到显著提升,直接关联到长期的临床成功率。