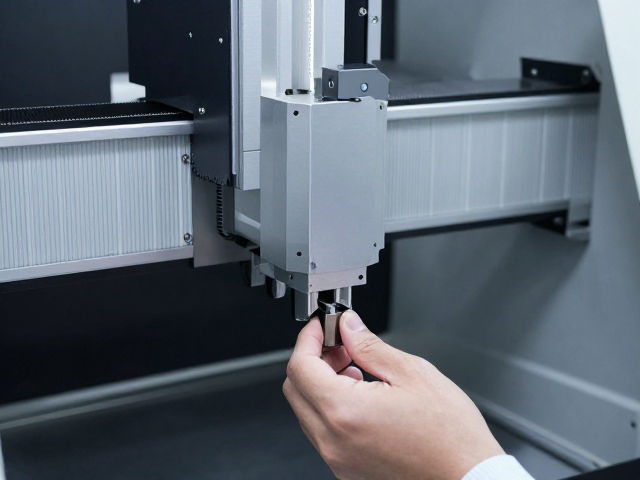
接触点几何形态对加工精度的直接影响
数控机床在长期运行过程中,导轨与丝杠等关键传动部件的咬合接触点会发生微观形变,这种形变直接决定了轴线的定位精度和重复定位精度。当接触点出现偏载或磨损不均时,机床在高速切削或重载加工时会产生微小的振动和位移,导致工件表面出现振纹或尺寸超差。通过激光干涉仪或球杆仪对接触点的几何状态进行量化分析,可以精准识别出土偶点偏移或间隙过大等具体缺陷,为后续调整提供可验证的数据支撑。
调整接触点的核心在于恢复预紧力与接触面积的平衡,而非简单地消除间隙。过大的预紧力会导致摩擦阻力增加,引起电机负载升高和温升,进而引发热变形误差;而过小的预紧力则会在反向运动时产生回程误差,破坏加工的一致性。工程师通常采用塞尺配合千分表,在特定负载条件下测量接触面的贴合情况,通过微调垫片厚度或螺钉扭矩,使接触点分布在一个经过计算的最优区间内,从而确保机械结构的刚性与运动平稳性。
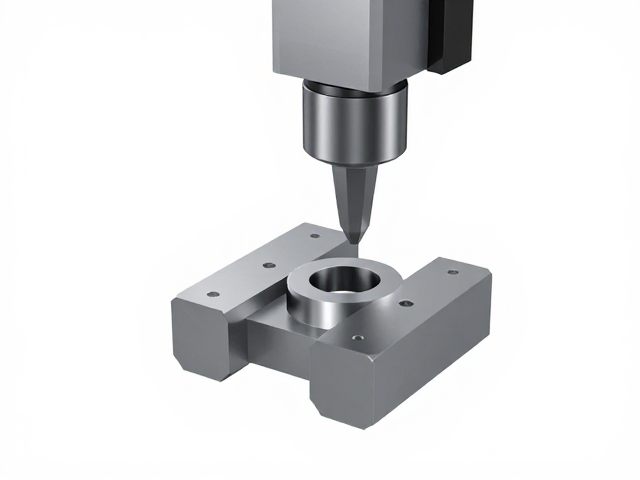
基于物理引擎的数字模型构建逻辑
构建高精度的数字模型需要将物理世界的接触力学转化为计算机可处理的参数,这一过程依赖于有限元分析(FEA)软件中的非线性接触算法。在建模初期,需导入机床关键部件的高精度CAD数据,并定义材料属性如弹性模量、泊松比以及屈服强度。接触对(Contact Pair)的设置是模型构建的关键,需明确主表面与从表面,并选择适当的接触类型如绑定、摩擦或无摩擦接触,以模拟实际工况下的咬合行为。
网格划分策略直接影响模型的计算精度与收敛性,在接触区域需进行局部网格细化,以捕捉应力集中和变形细节。通过设置初始接触间隙和过盈量,数字模型能够模拟机床在装配状态下的应力分布。利用隐式或显式动力学求解器,可以计算出在不同切削力作用下,接触点的压力分布云图及变形矢量。这些仿真数据不仅揭示了理论上的应力集中点,还能预测长期负载下的疲劳趋势,为实体调整提供理论边界。
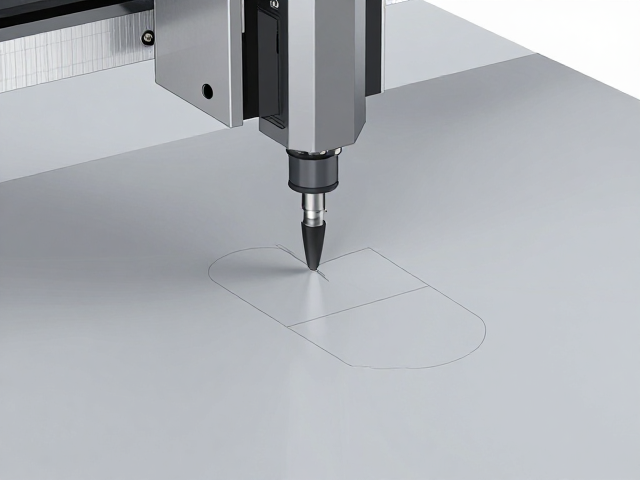
虚实结合的调整参数映射与验证
将数字模型计算出的理论调整参数映射到实体机床时,必须建立严密的验证闭环。首先,依据仿真结果确定的最佳预紧力值,在实体机床上执行微调操作,并使用高精度传感器实时采集位移、振动和温度数据。通过对比仿真预测值与实际测量值,计算误差率,若误差超出允许范围(通常为微米级),需反向修正数字模型中的摩擦系数或材料阻尼参数,重新进行迭代计算。
这种虚实结合的方法能够显著缩短调试周期,减少因盲目调整导致的机械损伤风险。在实际操作中,调整后的接触点状态需经过多工况测试验证,包括空载启停、不同速度等级的定位测试以及典型零件的切削测试。只有当数字模型预测的性能指标与实体机床的实际加工精度(如IT6级公差要求)完全吻合时,才可认定接触点调整到位。这一过程强调了数据驱动的工程逻辑,确保每一次调整都有严密的数学模型支持。