高动态范围技术的成像机理与硬件实现
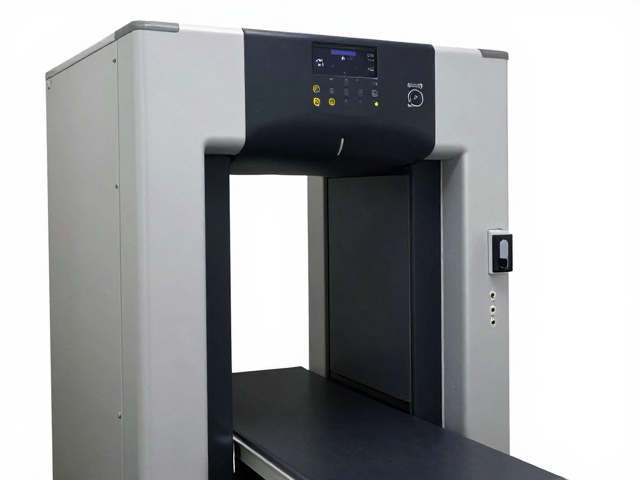
X光成像系统中的高动态范围(HDR)技术,核心在于解决探测器在面对不同厚度或密度物体时,信号饱和与噪声底限之间的矛盾。传统单帧采集模式下,探测器接收的X射线光子数量差异巨大,导致图像中既有过曝的亮区,也有欠曝的暗区,细节信息丢失严重。通过多帧融合或双增益读取机制,硬件层面能够同时捕获高信噪比的弱信号和线性响应强的强信号,从而在单一图像中保留从极亮到极暗的完整灰阶信息。这种硬件级的数据采集策略,直接决定了后续图像处理的数据基底是否完整,是提升检测精度的物理基础。
在实际的工业无损检测场景中,高动态范围的表现往往依赖于探测器芯片的底层设计。例如,某些高性能平板探测器采用双像素读取架构,能够在一次曝光中并行获取低增益和高增益数据。低增益通道用于处理高穿透区域的信号,防止像素饱和;高增益通道则用于增强低穿透区域的微弱信号,提升细节可见度。这种并行采集机制避免了传统软件算法强行拉伸直方图时可能引入的伪影和噪声放大问题,使得图像在视觉上更加自然,同时在定量分析时提供了更准确的像素值映射,为后续缺陷识别提供了高保真的数据源。
对比度增强算法的视觉优化与数学模型
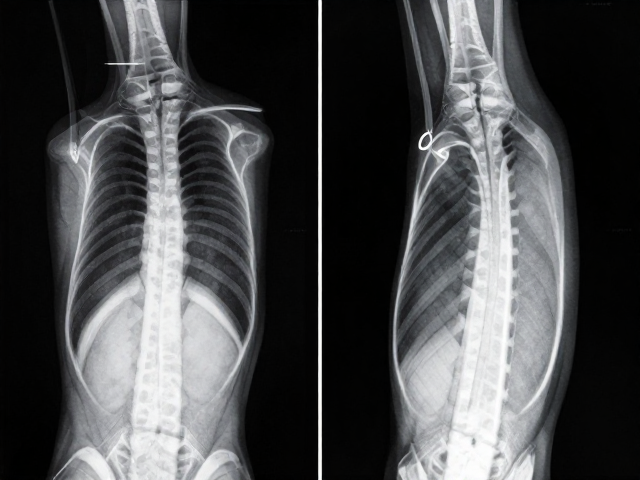
对比度增强技术主要作用于图像数据的后处理阶段,旨在通过数学变换拉伸感兴趣区域(ROI)的灰度分布,使细微差异更加显著。常见的算法包括直方图均衡化、自适应直方图均衡化(CLAHE)以及基于小波变换的多尺度分解。CLAHE算法通过将图像划分为多个小块,对每个小块进行直方图均衡化,再计算插值值进行拼接,有效限制了局部过增强带来的噪声放大,特别适用于处理具有复杂纹理的复合材料检测。这种算法逻辑通过限制对比度拉伸的幅度,确保了图像在增强细节的同时,不破坏原始数据的统计特性,使得检测人员能够更清晰地识别裂纹、气孔等微小缺陷。
从数学模型来看,对比度增强通常涉及非线性映射函数,如Sigmoid函数或幂律变换,这些函数能够根据像素值的分布特征,动态调整增益系数。在X光检测中,由于背景噪声和散射线的存在,简单的线性拉伸往往无法获得理想效果。因此,现代增强技术常结合去噪预处理,先利用非局部均值去噪(NL-Median)或双边滤波抑制随机噪声,再对去噪后的图像应用对比度拉伸。这种“先滤噪、后增强”的处理链路,确保了增强后的边缘信息更加锐利,同时避免了因噪声增强导致的误检率上升,从而在视觉上显著提升图像的可辨识度,为自动化检测算法提供更清晰的特征输入。
检测精度提升的综合影响机制
高动态范围与对比度增强技术的结合,对检测精度的提升体现在空间分辨率与灰阶分辨率的双重优化。高动态范围确保了图像在宽量程范围内无信息丢失,而对比度增强则挖掘了这些保留信息的潜在差异。在检测薄壁铸件或电子元件时,细微的内部结构变化可能仅对应极小的灰度差异。HDR技术提供了足够的动态范围来容纳这些微小差异,而增强算法则将这些差异放大到肉眼或算法可识别的阈值之上。这种协同作用降低了漏检率,特别是在面对高对比度物体边缘附近的低对比度缺陷时,能够保持边缘的连续性和细节的完整性。
此外,技术的综合应用还体现在对复杂工况的适应性上。在工业现场,工件的材质不均匀性或放置角度变化会导致X射线衰减路径复杂多变。高动态范围技术能够应对这种宽范围的强度变化,而自适应对比度增强则能根据局部特征动态调整增强策略,避免全局增强带来的偏差。这种局部敏感的处理方式,使得检测结果在不同批次、不同形态的工件间保持一致性,减少了因图像处理参数调整不当导致的误判。通过稳定且精确的图像质量输出,检测系统能够更准确地执行阈值分割、边缘检测等后续分析步骤,从而在宏观和微观两个层面提升整体检测的准确性和可靠性。